
หุ่นยนต์ของ Caltech ประกอบโครงสร้างในอวกาศได้เองเป็นครั้งแรก
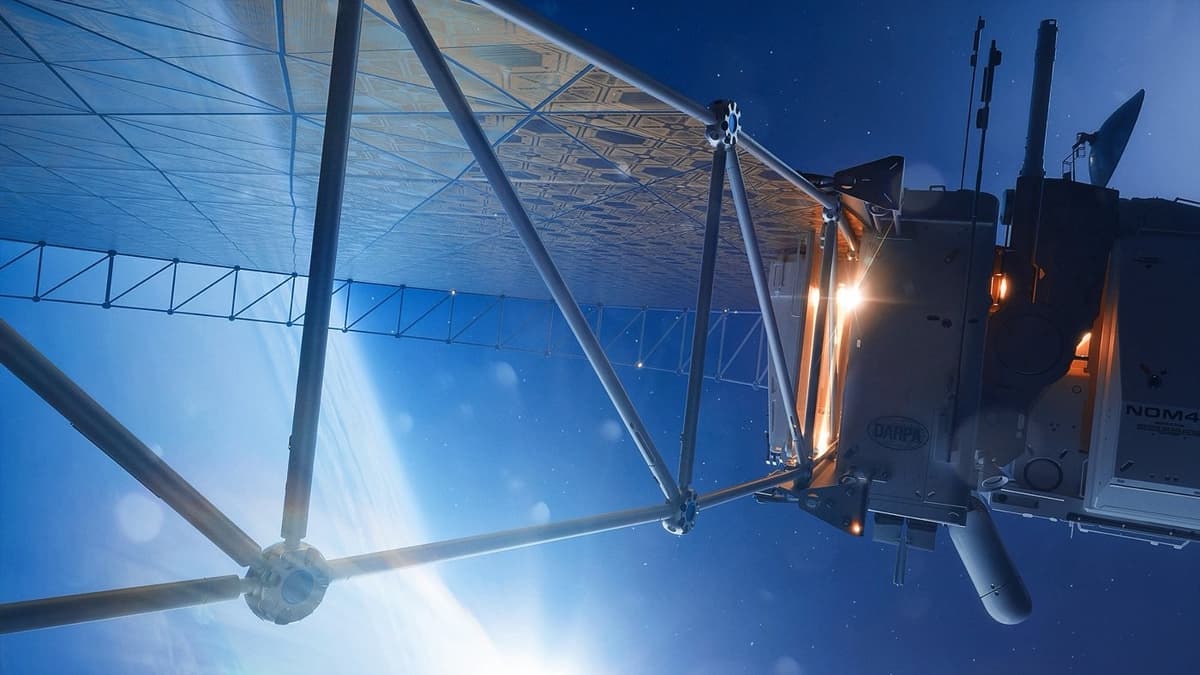
หุ่นยนต์ในโครงการ ASTRA ของ Caltech ซึ่งได้ทุนจาก DARPA ประกอบโครงถักในวงโคจรได้เองโดยไม่มีมนุษย์ควบคุมโดยตรง เป็นครั้งแรกของการบินอวกาศ แม้จะประกอบเสาอากาศเป้าหมายกว้าง 1.4 เมตรได้ไม่ครบเพราะเวลาไม่พอ
โครงการ Autonomous In-Space Tensioned Reflector Assembly (ASTRA) ของ California Institute of Technology (Caltech) ซึ่งได้รับทุนจากหน่วยงานโครงการวิจัยขั้นสูงด้านกลาโหมของสหรัฐฯ (DARPA) ประสบความสำเร็จในการใช้หุ่นยนต์ประกอบโครงสร้างในวงโคจรโดยอัตโนมัติ โดยไม่มีมนุษย์ควบคุมระหว่างการก่อสร้าง ถือเป็นครั้งแรกในประวัติศาสตร์การบินอวกาศ
ระบบนี้ใช้แขนหุ่นยนต์หยิบท่อคอมโพสิตไฟเบอร์และข้อต่ออะลูมิเนียมจากที่เก็บชิ้นส่วน มาต่อกันเป็นโครงถัก (truss) ทีละส่วน พร้อมติดแผ่นสะท้อนสัญญาณที่ทำจากฟิล์ม Kapton เป้าหมายคือประกอบเสาอากาศแบบจานสะท้อนกว้าง 1.4 เมตร ระบบอยู่ในวงโคจรมาแล้ว 6 เดือน Sergio Pellegrino ศาสตราจารย์ด้านวิศวกรรมการบินอวกาศและโยธาของ Caltech กล่าวในแถลงการณ์เมื่อวันที่ 5 พฤศจิกายนว่า "นี่เป็นครั้งแรกที่มีการประกอบโครงสร้างในอวกาศโดยอัตโนมัติ"
Pellegrino ซึ่งเป็นหัวหน้าทีมโครงการ ระบุว่างานนี้อาจเป็นประโยชน์ต่อดาราศาสตร์และฟิสิกส์ดาราศาสตร์ รวมถึงการสื่อสาร และด้านอื่นๆ เช่น การสร้างแผงโซลาร์เซลล์ขนาดใหญ่มากสำหรับระบบพลังงานแสงอาทิตย์ในอวกาศ
ปัจจุบันสิ่งที่ส่งขึ้นไปกับจรวดถูกจำกัดด้วยขนาดของ fairing (ส่วนหัวจรวดที่ปกป้องสัมภาระระหว่างการขึ้นสู่อวกาศ) แต่ในอวกาศ การขยายขนาดโครงสร้างแทบไม่มีขีดจำกัด หากไม่นับข้อจำกัดด้านวิศวกรรมและงบประมาณ ผู้สนับสนุนเทคโนโลยีนี้มองว่าการประกอบโครงสร้างด้วยหุ่นยนต์นอกโลกอาจเป็นการเปลี่ยนแปลงครั้งใหญ่ ความต้องการยานลักษณะนี้มีแนวโน้มเพิ่มขึ้น เมื่อบริษัทต่างๆ สร้าง megaconstellation (กลุ่มดาวเทียมขนาดใหญ่) เพื่อการสื่อสารผ่านโทรศัพท์มือถือและการประมวลผลด้าน AI โดยสตาร์ตอัปด้านอวกาศทั่วโลกระดมทุนได้สถิติ 20.8 พันล้านดอลลาร์ ในไตรมาสที่ 3 ของปี 2026 เพียงไตรมาสเดียว
ASTRA เป็นโครงการสาธิตที่เป็นส่วนหนึ่งของโครงการ Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design (NOM4D) ของ DARPA โดย Andrew Detor ผู้จัดการโครงการ NOM4D กล่าวในแถลงการณ์ของ DARPA เมื่อวันที่ 5 พฤศจิกายนว่า เป้าหมายคือทำให้การก่อสร้างโครงสร้างขนาดใหญ่มากในอวกาศมีประสิทธิภาพและขยายขนาดได้ เขาอธิบายว่า "ใหญ่มาก" หมายถึงระดับหลายร้อยเมตรหรือหลายกิโลเมตร และปัจจุบันยังไม่มีสิ่งใดที่ทำได้ใกล้เคียงขนาดนั้น Detor ระบุด้วยว่าทีมใช้เวลาเพียง 15 เดือนจากแนวคิดการสาธิตในวงโคจรจนถึงการส่งต้นแบบขึ้นสู่อวกาศ
ทีมของ Pellegrino ผ่านสองระยะแรกของโครงการมาแล้ว คือการกำหนดภารกิจและการทดสอบฮาร์ดแวร์ในห้องปฏิบัติการ ก่อนส่งอุปกรณ์ ASTRA ไปให้บริษัท Momentus, Inc. ติดตั้งบนยานลากจูงอวกาศ (space tug) Vigoride 7 ซึ่งถูกส่งขึ้นสู่อวกาศเมื่อวันที่ 30 มีนาคม พร้อมสัมภาระอื่นจำนวนมาก บนภารกิจ rideshare Transporter-16 ของ SpaceX การทดสอบในวงโคจรถือเป็นระยะที่สามของโครงการ
ASTRA บรรทุกโครงถักที่ประกอบไว้ล่วงหน้า 2 ส่วน แขนหุ่นยนต์ (manipulator) และชิ้นส่วนสำหรับสร้างโครงที่เหลือในอวกาศ วิศวกรมีช่วงเวลาสื่อสารสั้นๆ รวมวันละ 15 นาที เพื่อส่งคำสั่งและตรวจสอบความคืบหน้า ขณะที่หุ่นยนต์หยิบชิ้นส่วน จัดวางในตำแหน่งที่เหมาะสม และประกอบบน assembly plate (แผ่นรองประกอบ)
ทีมงานรับมือกับ "เรื่องไม่คาดฝันเล็กๆ" หลายอย่างระหว่างภารกิจ แต่ประกอบโครงถักไม่ครบทั้งหมด เพราะข้อจำกัดด้านเวลาทำให้สร้างส่วนที่เหลือของเสาอากาศไม่ทัน อย่างไรก็ตาม Pellegrino มองว่าภารกิจประสบความสำเร็จ โดยกล่าวว่าการพัฒนาสัมภาระที่ซับซ้อนขนาดนี้ในกรอบเวลาสั้นเป็นงานใหญ่สำหรับทีมขนาดเล็ก
ในอนาคต Pellegrino หวังว่าหุ่นยนต์จะสร้างกระจกกล้องโทรทรรศน์ขนาดใหญ่ขึ้นสำหรับหอดูดาวเพื่อมองลึกเข้าไปในอวกาศ รวมถึงโครงสร้างที่ล้ำหน้ากว่าเดิมสำหรับกล้องโทรทรรศน์วิทยุที่ใช้รับฟังสัญญาณจากแหล่งไกลโพ้น
นอกจากนี้ NOM4D ยังสนับสนุนอีกโครงการหนึ่งจาก University of Illinois Urbana-Champaign ซึ่งจะดำเนินการบนสถานีอวกาศนานาชาติ (ISS) โดยเน้นการศึกษาวิธีทำให้ท่อคาร์บอนแข็งตัวในวงโคจร
ความเห็น (0)
เข้าสู่ระบบเพื่อแสดงความเห็น
เข้าสู่ระบบยังไม่มีความเห็น
เป็นคนแรกที่แสดงความเห็นในบทความนี้